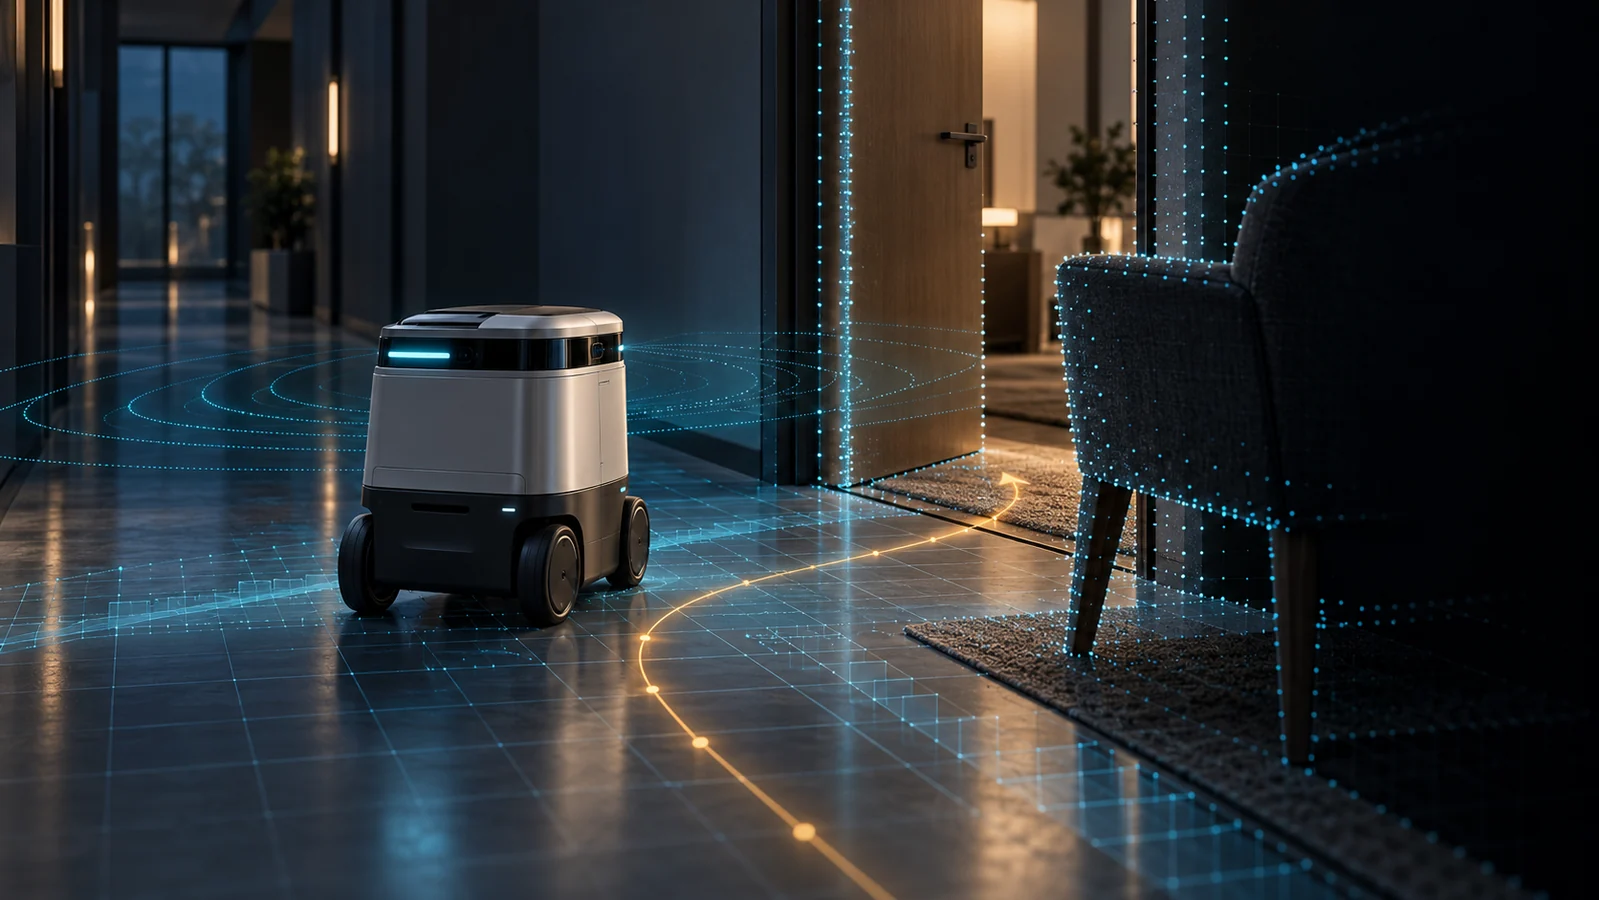
Bir teslimat robotunun koridorda ilerlediğini düşünelim. Önünde aralık bir kapı, kapının yanında da bir sandalye var. Robotun görevi yalnızca açık görünen yöne dönmek değildir. Kapı boşluğunun kendi gövdesine yetip yetmediğini, sandalyenin ayaklarının nerede olduğunu ve ilerlerken hangi yöne kaydığını anlaması gerekir. Bu kararlar tek bir fotoğraftan çıkmaz. Sensörlerden gelen farklı ölçümler, robotun bulunduğu yere ilişkin tahminle birlikte değerlendirilir.
Mesafe ölçümü nesnenin adını söylemez
Lidar çevreye ışık gönderip yansımanın dönüşünden uzaklık ölçer. Bir tarama, robotun çevresindeki yüzeylere ait uzaklıkları verir; sandalyeyi “sandalye” diye tanıması için bu tek başına yeterli değildir. Derinlik kamerası ise görüntüdeki noktalara uzaklık bilgisi ekleyebilir. Robotik yazılımı Nav2’nin sensör kılavuzu, lidar taraması, üç boyutlu nokta bulutu ve kamera görüntüsünün ayrı veri türleri olarak işlendiğini anlatıyor. Bu ayrım pratikte önemlidir: Kapı kenarını ölçmek, kapının hareket edeceğini öngörmekle aynı iş değildir.
Varsayımsal koridorumuza dönelim. Lidar, kapı kasası ile sandalyenin görünen yüzeylerinden dönüş alabilir. Kamera, sandalyenin oturağını ve kapı açıklığını görüntüler. Yazılım bu verileri robotun koordinatlarına taşır. Sensörün robot üzerinde nereye ve hangi açıyla takıldığı yanlış tanımlanırsa doğru mesafe ölçümü bile haritada yanlış yere düşer. Nav2 kılavuzunun sensör kurulumu sırasında koordinat dönüşümlerini kontrol etmeyi istemesi bu yüzdendir.
Harita, geçilebilir alan için bir çalışma taslağıdır
Ölçümler geldikçe robot yakın çevresini küçük alanlara ayıran bir engel haritası tutabilir. Nav2’nin engel katmanı belgesi, lidar ve derinlik sensörlerinden gelen verilerle iki boyutlu maliyet haritasına engel işaretlenmesini ve yeni ölçümlere göre alanların temizlenmesini tarif ediyor. Bu harita odanın eksiksiz kopyası değildir; yol seçimi için kullanılan, ölçümlerle güncellenen bir modeldir.
Sandalyenin arkasındaki zemin, robotun bulunduğu açıdan görünmüyorsa ölçülmüş boş alan sayılamaz. Kapının öte tarafına geçmeden önce robotun yeniden ölçüm yapması bu nedenle anlamlıdır. Üstelik sandalyenin yeri değişirse eski harita güncel durumu anlatmaz. Engelleri işaretleme ve artık orada olmayanları haritadan çıkarma ayarları, yazılımın yeni sensör verisini nasıl kullandığını belirler. Bu kararlar uygulamaya göre değişir; tek bir sensör ya da harita ayarı her ortamda güvenli geçiş garantisi vermez.
Bir başka sınır ölçüm aralığıdır. Nav2’nin engel katmanında bir nesnenin hangi asgari ve azami uzaklıkta haritaya ekleneceği ayrı parametrelerle belirlenir. Uzakta görülen bir şekil henüz rota kararı için kullanılmayabilir; robot yaklaştığında yeni taramalarla daha kesin bir konum elde eder. Bu da koridorda hız ve durma mesafesi seçimini sensörün erişebildiği alanla birlikte düşünmeyi gerektirir.
Robot kendi hareketini de ölçer
Çevreyi ölçmek yetmez; yeni gözlemin önceki gözlemle nasıl ilişkileneceği için robotun ne kadar hareket ettiğini de tahmin etmesi gerekir. Tekerlek dönüşleri ilerlemeye dair bilgi verir. İvmeölçer ve jiroskop yönelim değişimini izlemeye yardım eder. Fakat tekerlek kayarsa dönme miktarı ile gerçek yer değiştirme farklı olabilir. Bu, pürüzsüz veya gevşek zeminde haritadaki konumun kaymasına yol açabilir.
NASA JPL’nin Curiosity gezgininin navigasyonuna ilişkin teknik açıklaması, jiroskop ve ivmeölçer ölçümlerinin tekerlek dönüşleriyle birleştirildiğini; aracın ayrıca hareket öncesi ve sonrası görüntüleri karşılaştırarak kaymayı saptadığını belirtiyor. Mars gezgini ile koridor robotunun koşulları aynı değil. Ortak ilke şu: Yalnızca tekerleğin döndüğünü bilmek, robotun gerçekten o kadar yol aldığı anlamına gelmez.
Kapıdan geçiş bu yüzden bir dizi küçük karardır. Robot önündeki açıklığı ölçer, kendi konumunu tahmin eder, geçiş için yer olup olmadığını hesaplar ve ilerledikçe yeniden bakar. İyi bir robotik sistemin ayırt edici yanı her şeyi gördüğünü varsayması değil, henüz ölçmediği alanı ve ölçümler arasındaki uyuşmazlığı hesaba katmasıdır.
Metin ve kavramsal kapak görseli yapay zekâ desteğiyle hazırlanmıştır. Kaynak bağlantıları 22 Ekim 2026’da kontrol edilmiştir.